Les unités d'automatisation CNGBS sont quatre briques élémentaires d'une cellule de production flexible : le robot mobile autonome ARM300S, le robot de charge machine T2-K5, la machine de manutention par aspiration vide GBS-i3 et la base de levage de palettisation GBS-MD. Un seul fournisseur, une seule philosophie de contrôle, déploiement rapide.
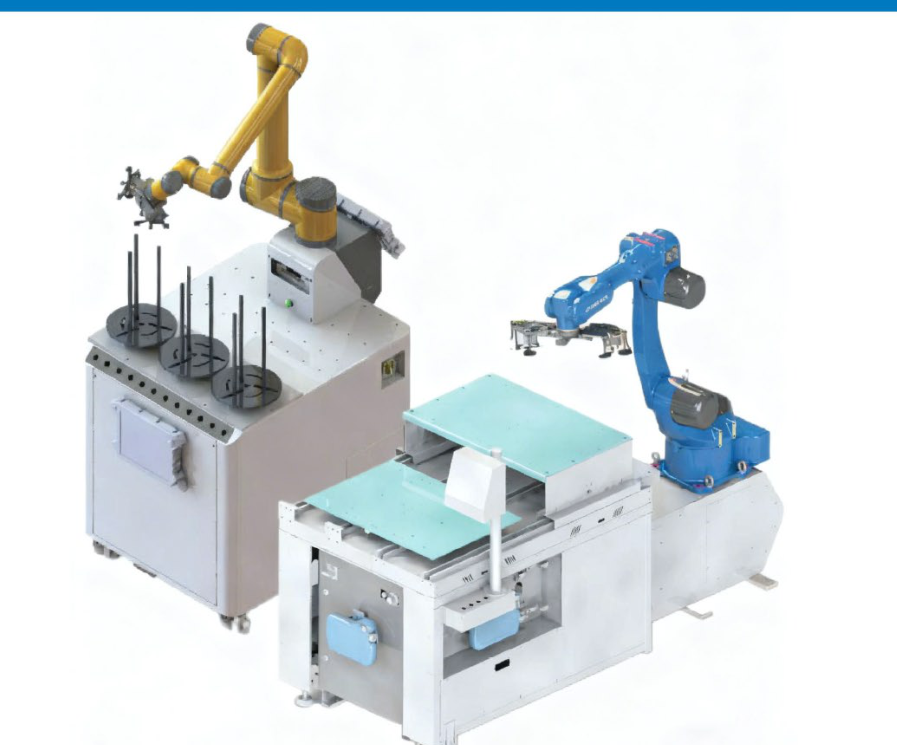
Quatre unités couvrant le déplacement, la charge machine, la préhension et le levage — à combiner en une seule cellule flexible ou à déployer séparément.
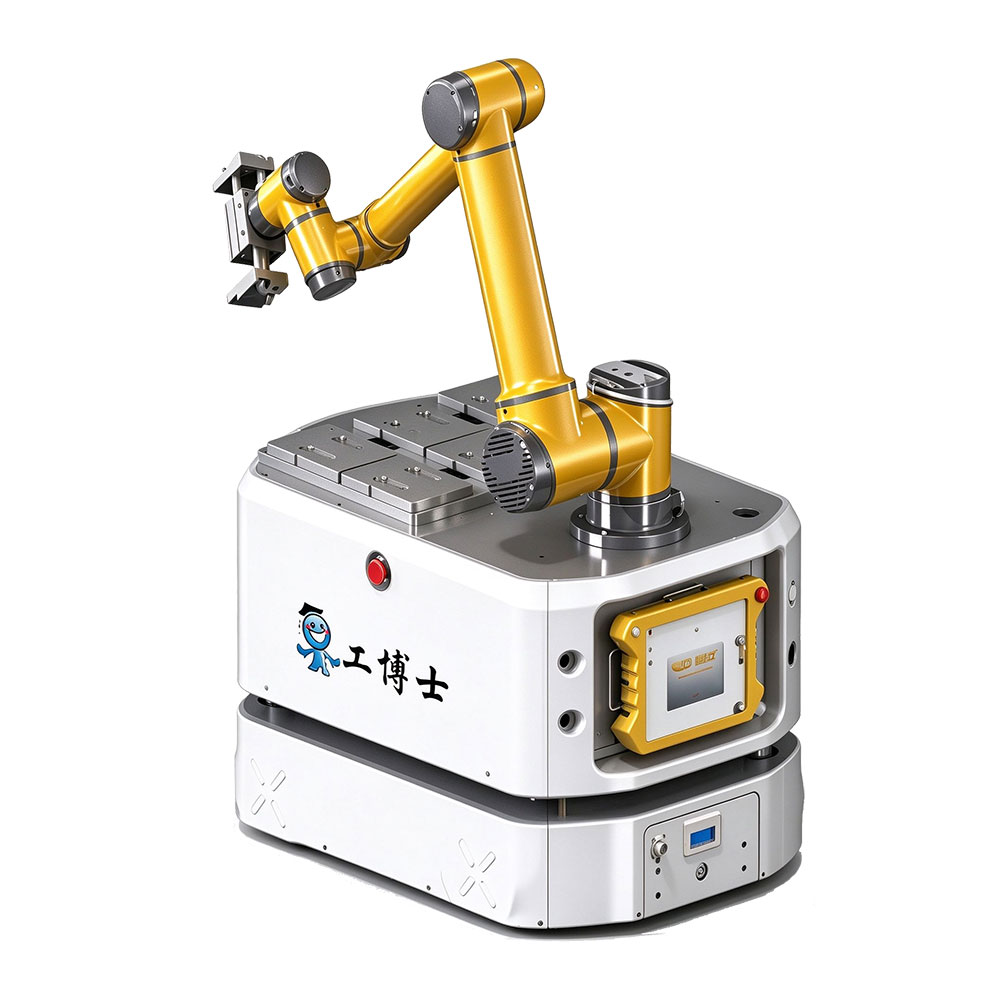
Robot composite autoguidé pour la récupération de pièces, le transfert, l'assemblage et le chargement de machines sur des zones de travail mobiles.
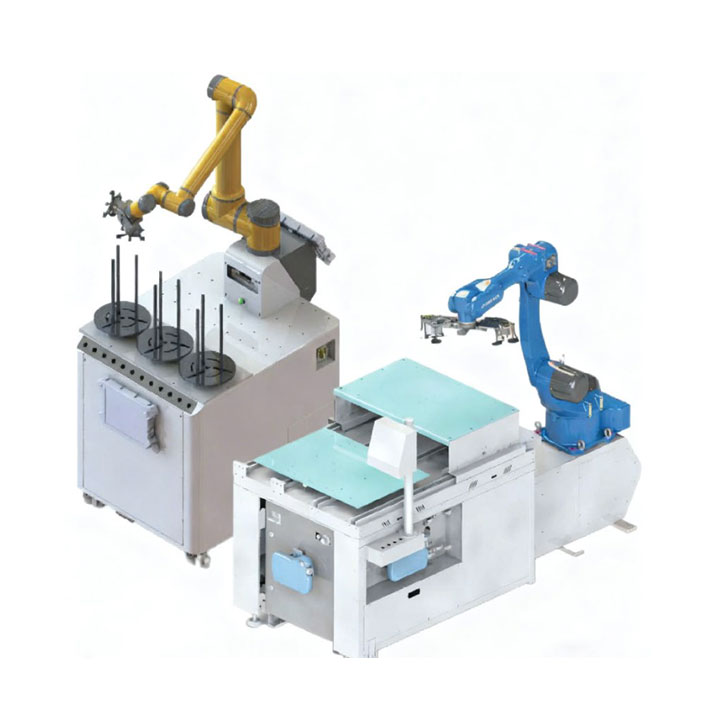
Unité de charge ultra-compacte pour tours CNC, centres d'usinage et rectifieuses — déployée en quelques heures, sans modification d'implantation.
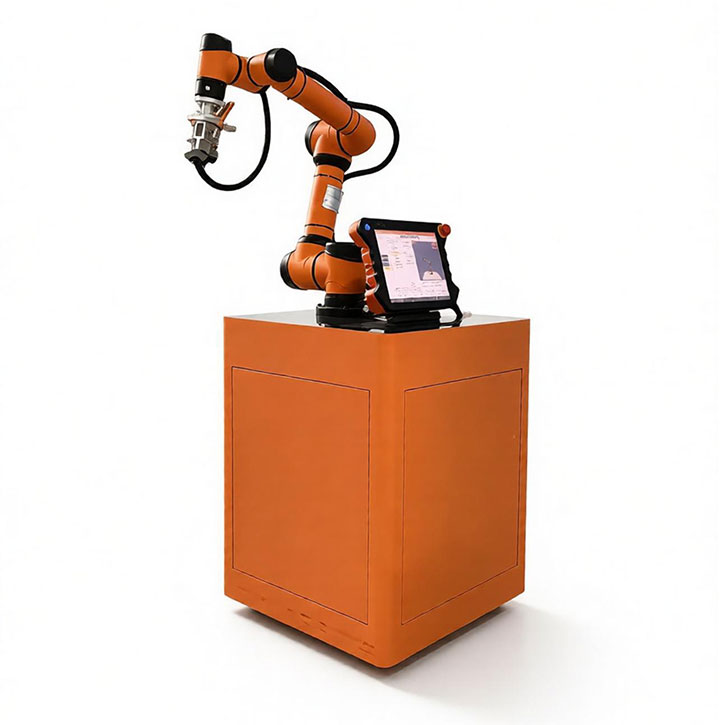
Préhension guidée par vision de tôles, cartons, emballages souples et pièces en tôle mince — sans outillage de précision.
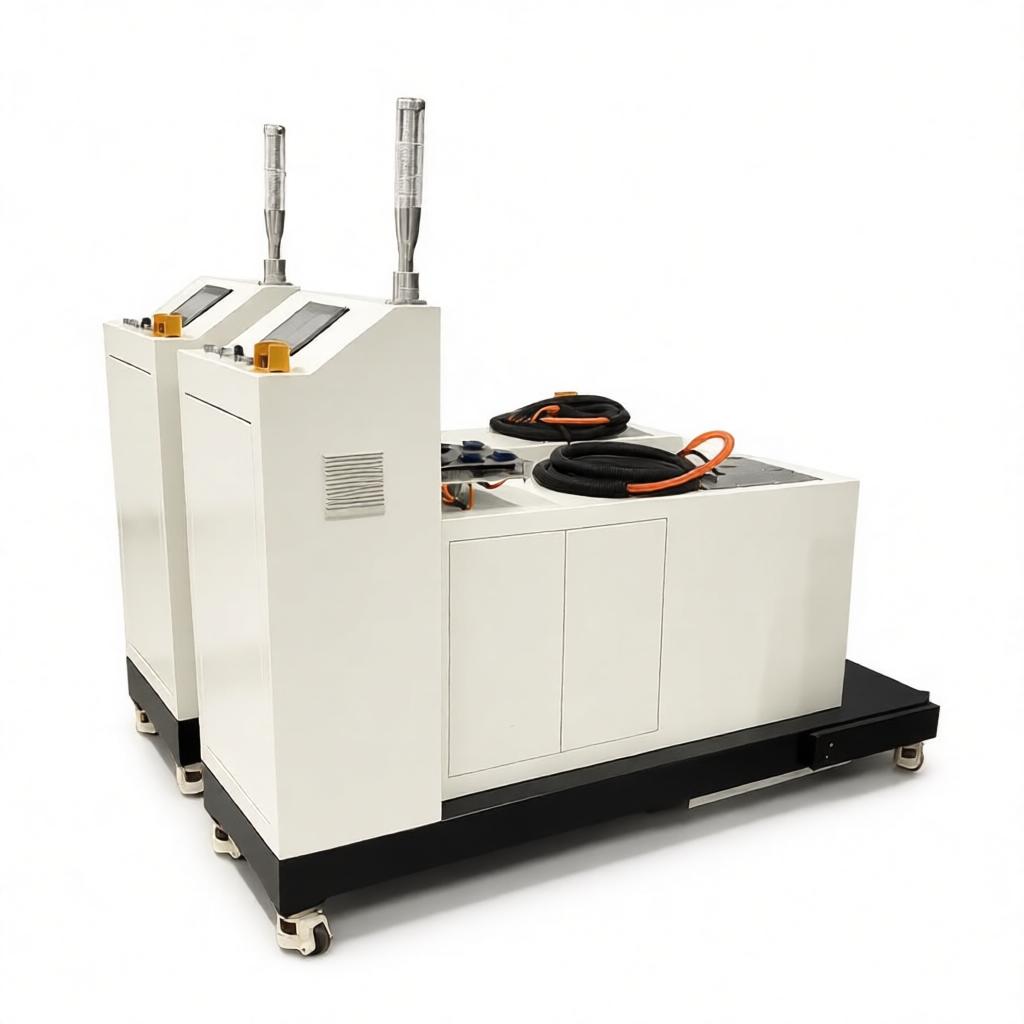
Porte la hauteur de palettisation au-delà de 2 m sans agrandir le robot — la hauteur de la base suit automatiquement les couches de la palette.
L'ARM300S combine base mobile autonome (AMR), bras collaboratif, système de vision et pince dans un même corps. Le système de contrôle embarqué ARCS développé en interne pilote la base et le bras depuis un contrôleur unique — sans second coffret de commande — pour la récupération de pièces, l'assemblage, le transfert et le chargement de machines sur des zones de travail mobiles.
| Item | ARM300S (base AMR, hors bras) |
|---|---|
| Dimensions (L×l×H) | 1000×700×600 mm, tolérance ±2 mm |
| Surface de charge (L×l) | 650×620 mm |
| Poids propre | 250 kg (hors bras) |
| Charge utile max | 300 kg (bras et support inclus) |
| Drive | Différentiel bi-roue · 2 capteurs laser |
| Vitesse max | 1.3 m/s |
| Vitesse de travail | 1.0 m/s avant / arrière (configurable) |
| Rayon de giration | 0 mm (rayon de rotation 550 mm) |
| Capacité de pente | 6° · obstacle 10 mm · trou 30 mm · garde au sol 25 mm |
| Largeur d'allée | Déplacement ≥900 mm · giration ≥1300 mm |
| Positionnement de station | ±10 mm · planéité du sol ≤6 mm |
| Batterie | Lithium 48 V 52 Ah |
| Autonomie | 6 h (300 kg pleine charge) |
| Charge | Manuelle (standard) / pile automatique (en option), max 15 A · ~3 h de 15 % à 95 % |
| Protection | IP54 · EN ISO 13849-1 PL=d, CAT 3 |
Applications typiques : récupération et assemblage de pièces, chargement de machines, tri en entrepôt, transfert et inspection de semi-conducteurs — déploiement rapide et extension flexible. Options : colonne, pile de charge automatique, caméra de vision développée en interne.
Unité de charge conçue pour une seule machine-outil : encombrement ultra-compact dès 0.4 ㎡ ; la rétraction rapide libère le poste opérateur ; excellent rapport qualité-prix ; aucune modification de l'implantation existante. Compatible tours CNC, centres d'usinage et rectifieuses.
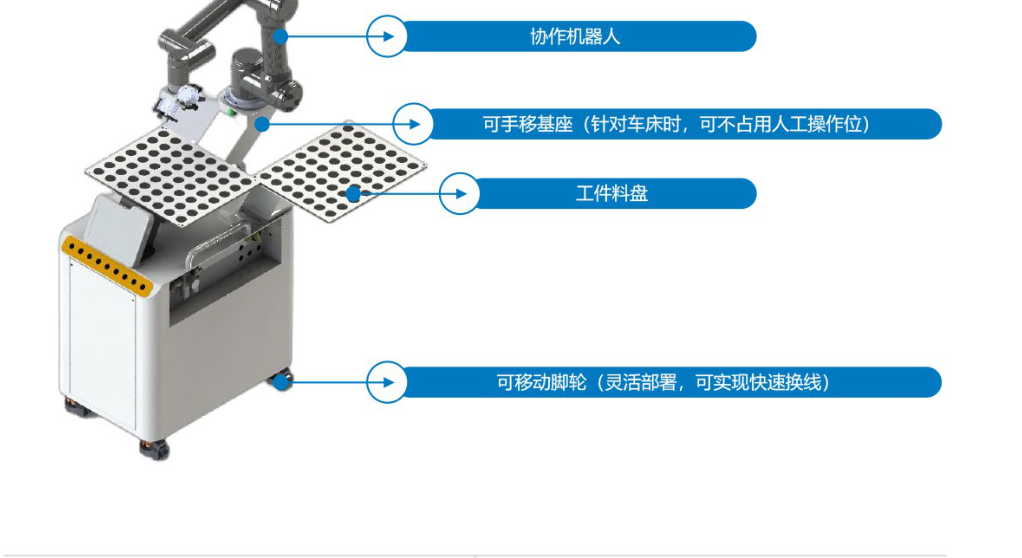
| Item | T2-K5 (version WEOD) |
|---|---|
| Robot | Robot collaboratif articulé |
| Charge du robot (effet final inclus) | 5 kg |
| Degrés de liberté | 6 axes |
| Rayon de travail | 886.5 mm |
| Répétabilité du robot | ±0.05 mm |
| Poids max de pièce | 1.5 kg |
| Méthode d'alimentation | Tray |
| Dimensions du plateau | 500×400 mm |
| Nombre de plateaux | Deux de série |
| Capacité par plateau | Environ 56 pièces (pièces φ40) |
| Encombrement500×750 mm rétracté, plateau simple | Plateau simple 500×930 mm / double plateau 850×1055 mm |
| Machines compatibles | Tours CNC / centres d'usinage / rectifieuses, etc. |
De l'interface de programmation au déploiement sur site, le robot de charge WEOD est conçu pour que chacun puisse automatiser.
Construit autour d'un robot collaboratif 6 axes avec coffret de commande et pendant intégrés dans un unique caisson au sol compact, le GBS-i3 se termine par un ensemble d'aspiration vide sur mesure. Il saisit tôles, cartons, emballages souples et pièces en tôle mince sans outillage de précision — pour la préhension, le chargement, la palettisation et la dépalettisation de pièces planes.
| Item | GBS-i3 |
|---|---|
| Degrés de liberté | 6 axes · amplitude d'articulation ±360° (J1–J6) |
| Charge utile | 3 kg · poids propre 16 kg |
| Rayon de travail | 625 mm |
| Répétabilité | ±0.02 mm |
| Vitesse d'outil | ≤1.9 m/s · vitesse d'articulation J1–J3 178°/s, J4–J6 237°/s |
| Power | 150 W en moyenne / 1000 W en crête |
| Protection | IP54, salle blanche Classe 5 · montage à tout angle |
| Coffret de commande (CB-M) | 380×350×265 mm · 15 kg · 100–240 VAC 50/60 Hz |
| E/S | 16 DI / 16 DO · 4 AI / 4 AO · E/S de sécurité 16 / 16 |
| Communication | Ethernet, Modbus-RTU/TCP (Profinet en option) |
| Pendant d'enseignement (TP) | 355×235×54 mm · 1.57 kg · IP43 · guidage manuel / programmation graphique |
| Ouverture | SDK C/C++/C#/Lua/Python · ROS |
| Système d'aspiration | Configuration type |
|---|---|
| Unité d'actionnement vide | Générateur de vide + groupe d'électrovannes + pressostat de vide |
| Montage d'aspiration | Ensemble d'aspiration sur mesure sur support aluminium à changement rapide |
| Confirmation de préhension | Retour par pressostat de vide |
| Traitement de l'air | Unité filtre-régulateur (FRL) |
Certification : EN ISO 13849-1:2015 (PL=d, CAT 3) sécurité fonctionnelle · ISO/TS 15066 · CE, NRTL, KCs, CR · salle blanche Classe 5. Les composants principaux sont d'origine nationale.
Colonne de levage servo montée sous le robot de palettisation — en pratique le septième axe du robot. La hauteur de la base suit automatiquement les couches de la palette, garde le bras à sa hauteur de travail optimale et porte la palettisation au-delà de 2 m sans agrandir le robot, tout en abaissant le coût du choix du robot. Colonne en acier, servomoteur, guidages, coffret électrique et IHM intégrés ; il se raccorde aux robots industriels et aux cobots des grandes marques via la bride standard.
| Item | GBS-MD |
|---|---|
| Structure | Base de levage à colonne — poteaux guides en acier carré + coulisseaux de précision |
| Course de levage | 500 mm |
| Drive | Servomoteur + réducteur de précision (vis à billes / chaîne / crémaillère selon la course) |
| Poussée nominale | 4 000–8 000 N (selon la classe de charge) |
| Capacité de charge | ≤500 kg (robot + charge en bout) |
| Vitesse de levage | 20–100 mm/s, indépendante de la charge, réglable |
| Répétabilité | ±0.5–1.5 mm |
| Contrôle | Écran tactile IHM — préréglages de hauteur, suivi automatique par couche, jog manuel |
| Alimentation | 220 V CA / 380 V CA, 50 Hz |
| Protection de fin de course | Capteurs d'origine / supérieur / inférieur + butées logicielles |
| Protection | Électricité IP54 · soufflet anti-poussière en option · 5–45 ℃ |
| Interface robot | Bride de montage robot standard, grandes marques ; handshake TCP/IP ou E/S |
Notes de sélection : vérifiez le moment de renversement à partir du poids du robot + charge en bout + décalage du centre de gravité ; un handshake E/S ou TCP/IP synchronise les cycles de levage et de palettisation ; ajoutez le soufflet anti-poussière et relevez l'indice de protection en extérieur ou en milieu poussiéreux. Le frein servo s'auto-verrouille à la coupure de courant pour éviter tout affaissement.
Ligne d'assistance
+86 021-31666777
Ligne d'assistance
Suivez-nous sur WeChat
 Scannez pour nous suivre