L'Anbot-G3 est un quadrupède bionique conçu pour les escaliers, les marches et les terrains industriels complexes ; l'Anbot-G3W associe croisière rapide sur roues et franchissement d'obstacles sur pattes. Les deux partagent la même navigation autonome laser SLAM, la reconnaissance intelligente ONEWAY CLOUD et le backend RMS, et peuvent être déployés ensemble selon le scénario.
Construits sur le même noyau de navigation et de reconnaissance — choisissez la forme adaptée à votre terrain et à votre rythme de mission : les pattes excellent dans le franchissement d'obstacles, les roues-pattes dans la couverture rapide de grandes zones ouvertes.
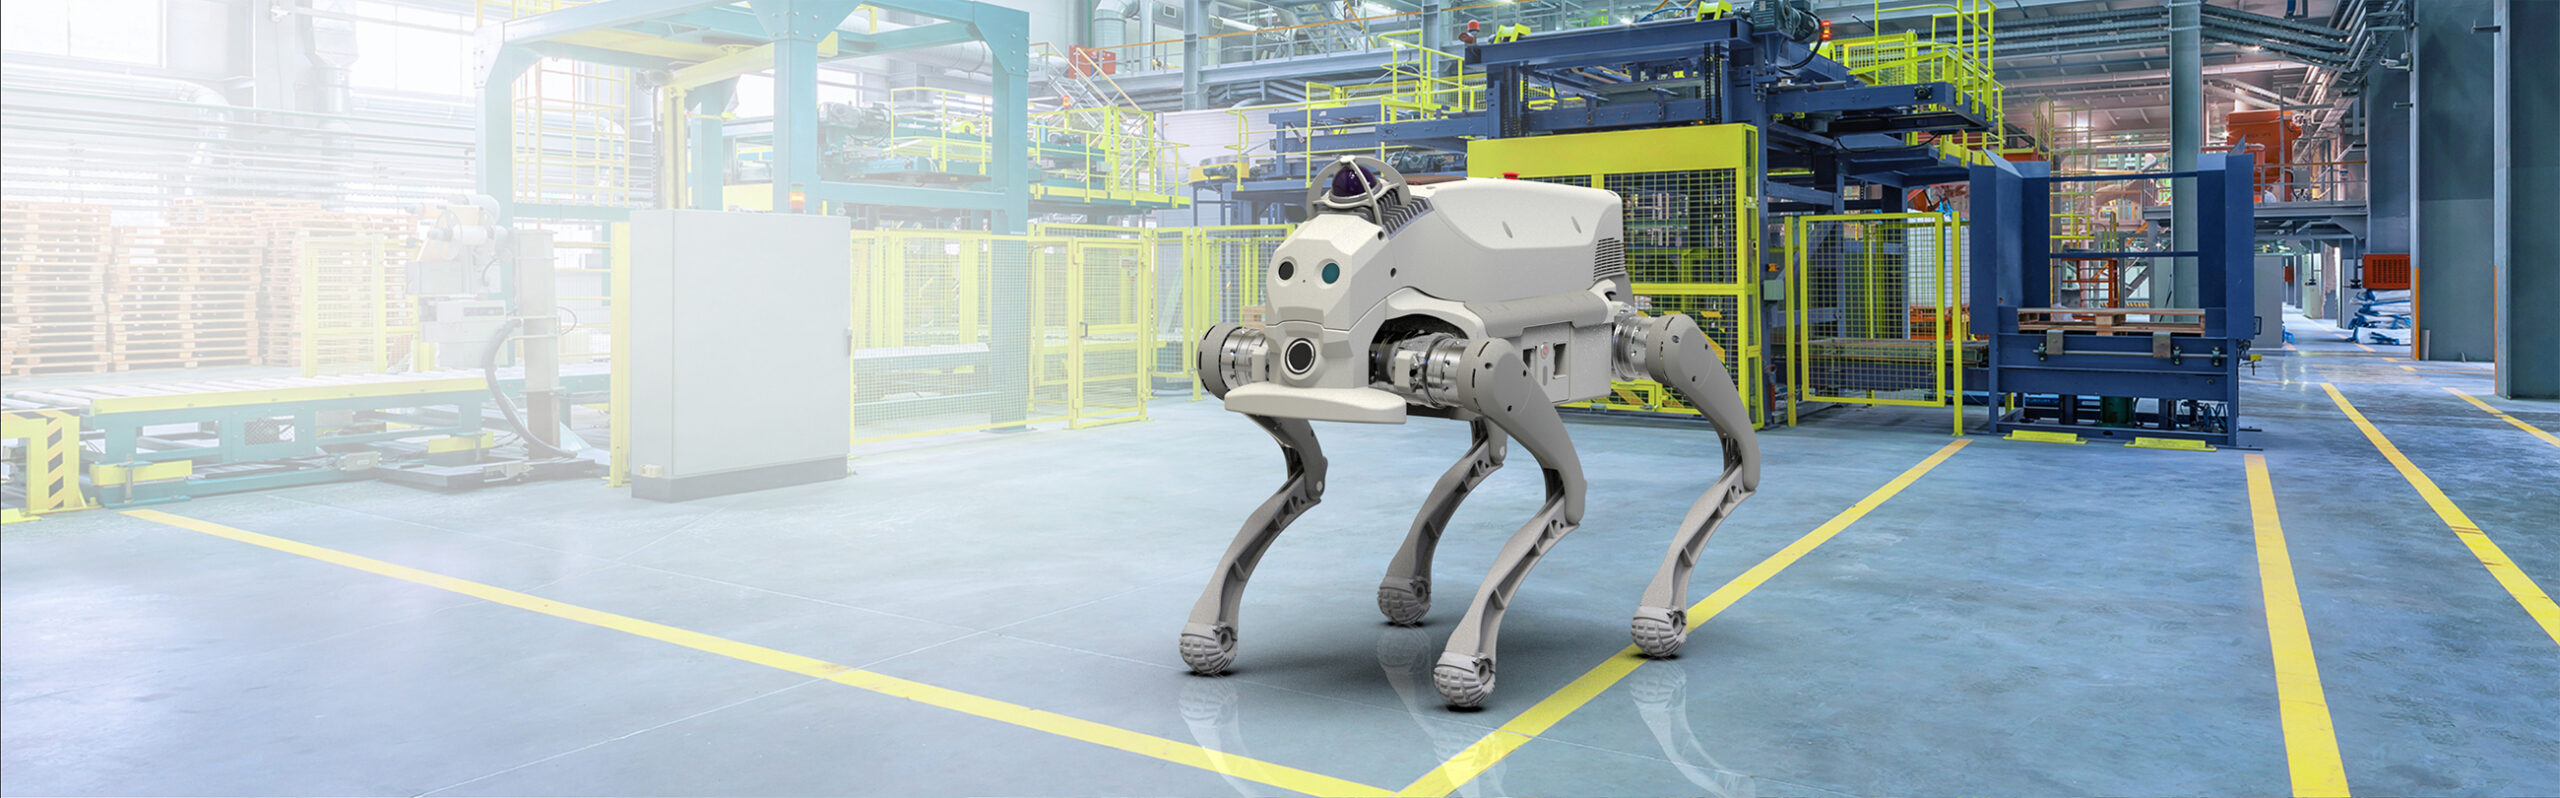
Un quadrupède bionique qui court, monte les escaliers et résiste aux impacts — idéal pour les bâtiments à escaliers nombreux et les sites industriels complexes.
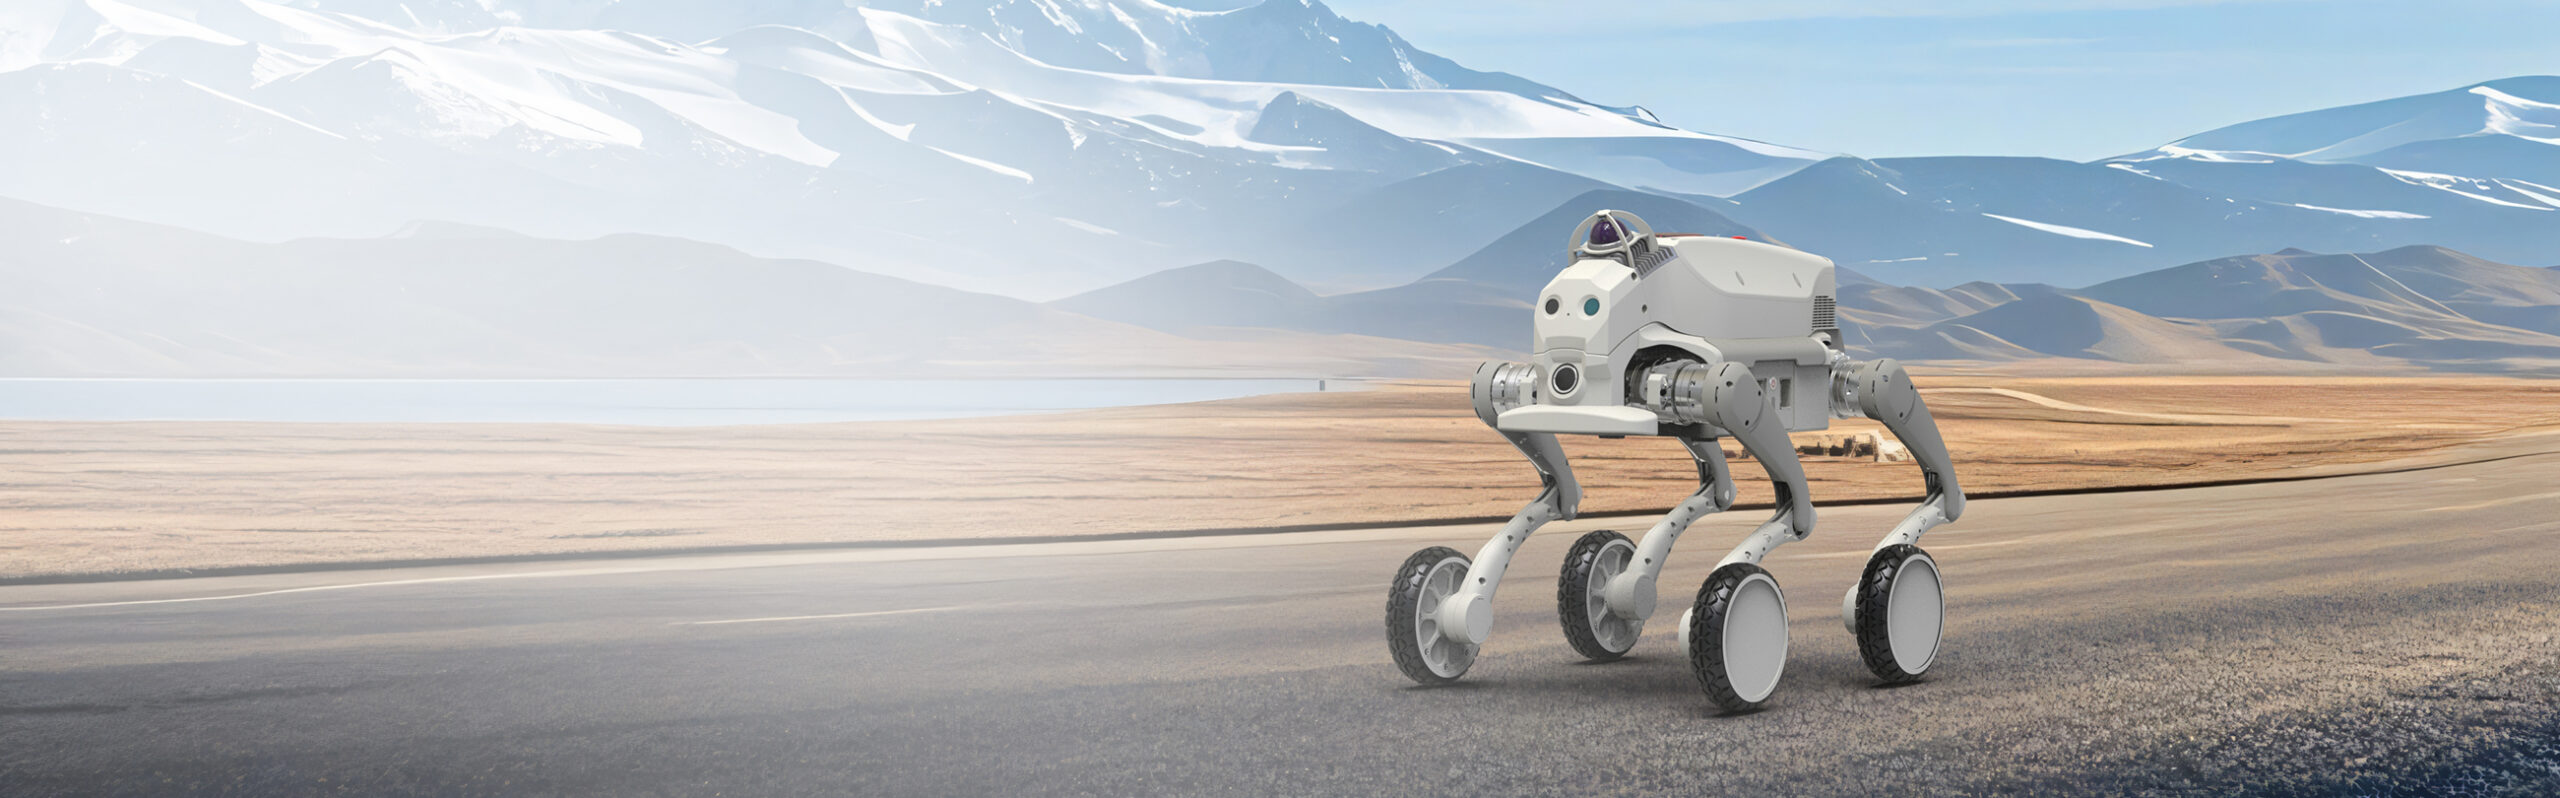
Alterne sans à-coups entre la croisière sur roues et le franchissement d'obstacles sur pattes — marches, ravines et gravier ne sont plus des obstacles.
L'Anbot-G3 est un robot bionique prenant en charge la navigation autonome, la surveillance vidéo, la reconnaissance intelligente et l'exécution de tâches complexes. Il court, monte les escaliers et résiste aux impacts, avec une longue autonomie — principalement pour la ronde multi-scénarios, l'inspection industrielle et le divertissement grand public.
Le chien robot roue-patte associe déplacement rapide sur roues et adaptation sur pattes aux terrains complexes, combinant forte mobilité et bonne franchissabilité. Sa structure roue-patte croise à grande vitesse sur sol plat et change de démarche pour franchir les obstacles — adapté à la ronde, l'inspection et autres tâches multi-scénarios.
Trois couches — conduite autonome, interaction de base et applications intelligentes — gérées de façon cohérente depuis la télécommande, le backend RMS et l'application mobile.
Cartographie son environnement et part en mission de façon autonome — sans rails ni balises.
Voyez le site en temps réel, entendez-le et parlez aux personnes qui s'y trouvent.
Chaque ronde produit automatiquement des enregistrements et rapports traçables.
| Application intelligente | Capacité |
|---|---|
| Surveillance vidéo | Vidéo en direct / relecture des vidéos historiques |
| Prise de photo | Capture automatique / capture manuelle |
| Détection intelligente | Points fixes : détection de visages / détection de plaques d'immatriculation / piéton en zone interdite / poubelle / véhicule en zone interdite |
| Alertes intelligentes | Alertes système / alertes métier |
Entrepôts, usines, centres de données, ports et terminaux, installations électriques et sites d'opérations spéciales — les itinéraires de ronde et les règles de reconnaissance sont configurés par scénario.
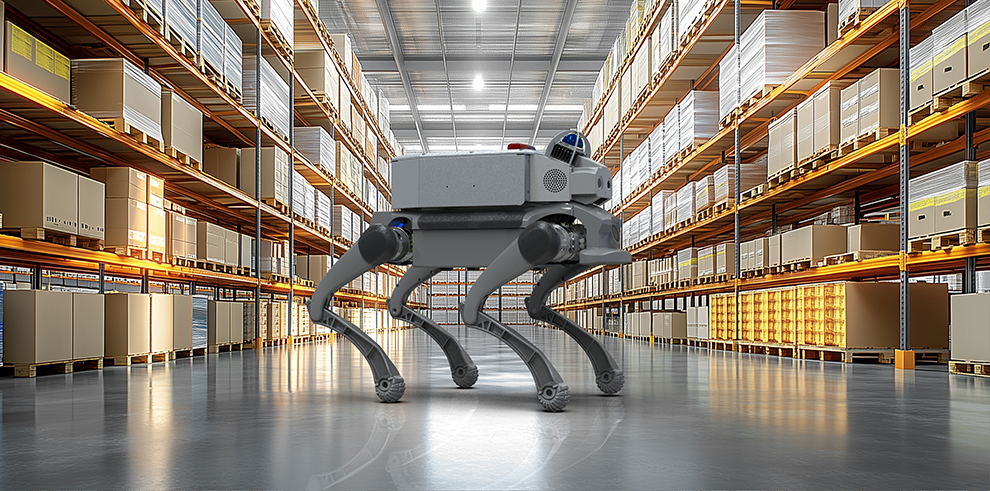
Ronde des allées, anomalies de marchandises et détection d'intrusion
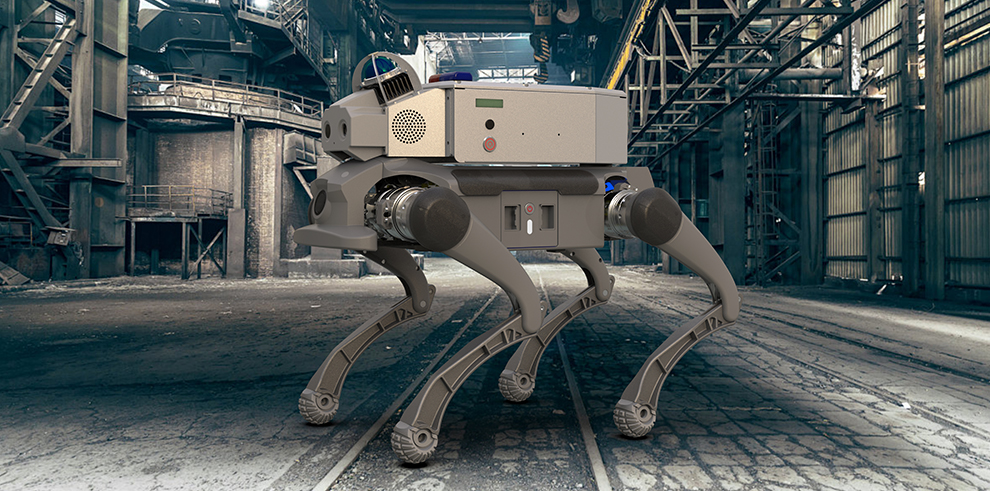
État des équipements, relevés des jauges et contrôle des allées de sécurité
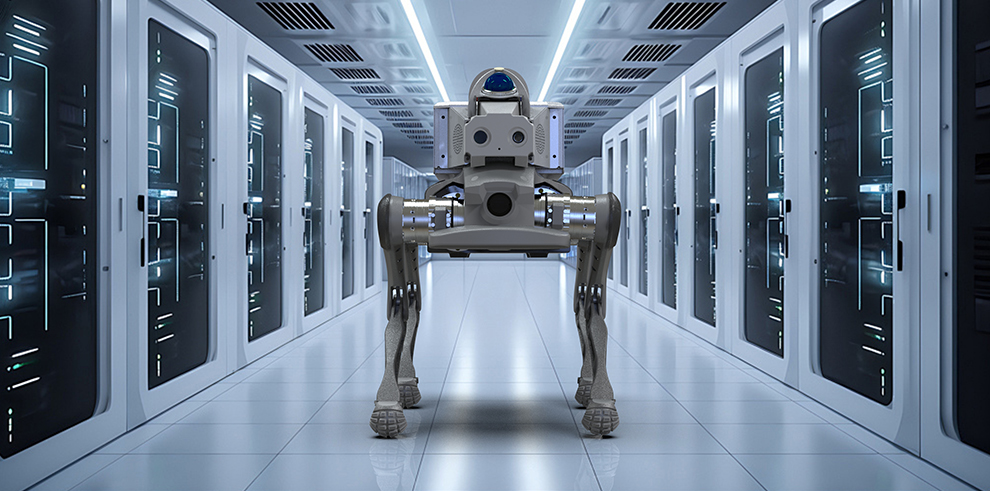
Rondes des allées froides/chaudes, voyants et détection d'anomalies
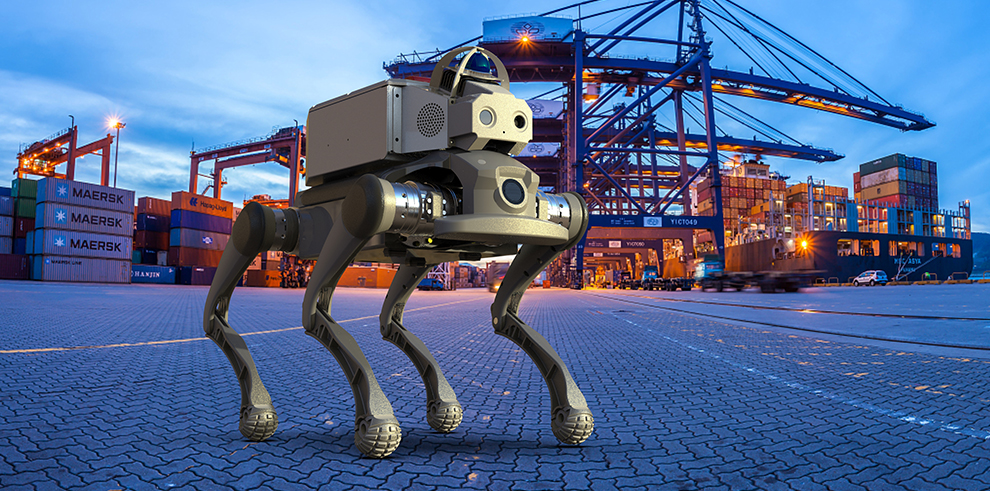
Rondes planifiées sur grandes cours et zones de travail
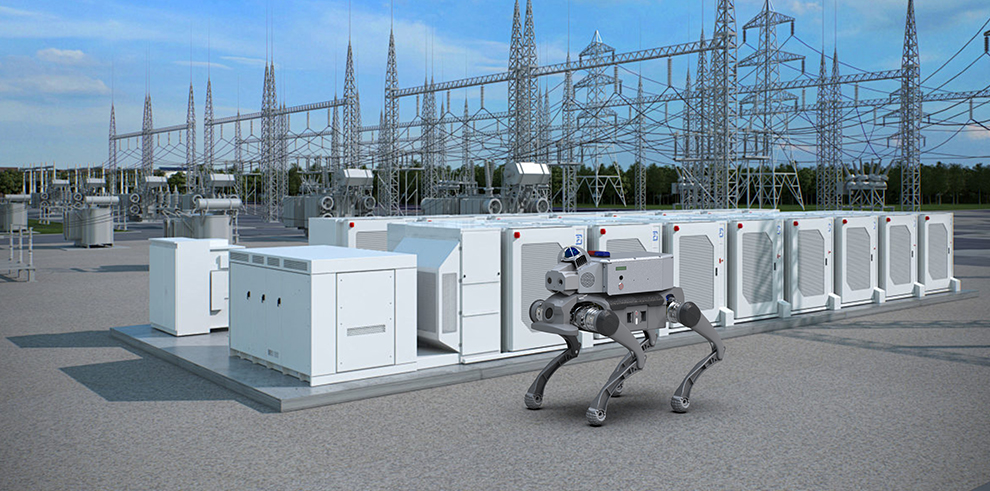
Rondes de routine des sous-stations, tunnels de câbles et équipements extérieurs
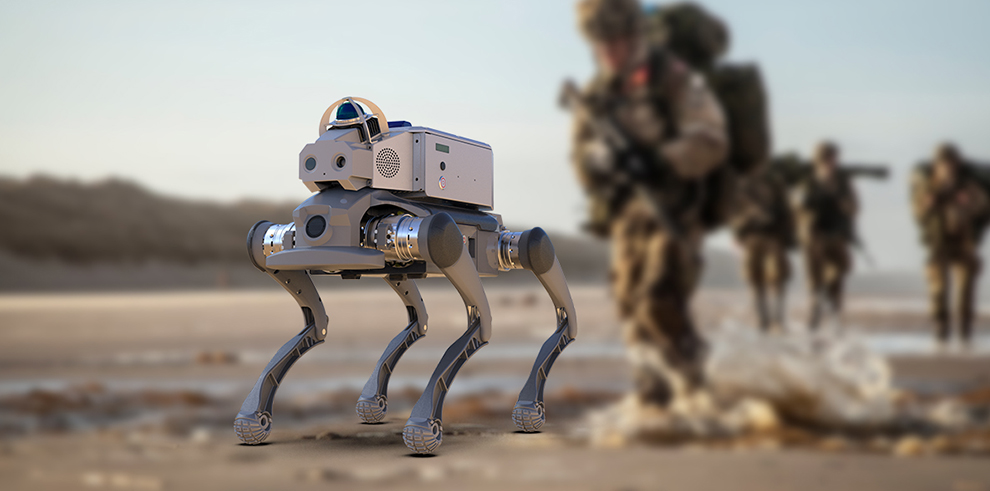
Environnements à haute température, poussiéreux et autres milieux inadaptés à une présence humaine prolongée
Les caractéristiques de navigation, surveillance et applications IA sont identiques sur les deux modèles — les vraies différences portent sur la taille, le poids et le changement de batterie (marquées « Diff » dans le tableau).
| Item | Anbot-G3 quadrupède Version navigation autonome |
Anbot-G3W roue-patte Version navigation autonome |
|---|---|---|
| Dimensions debout DIFF | Env. 550 × 360 × 540 mm | Env. 550 × 440 × 580 mm |
| Poids total DIFF | 20 kg (batterie incluse) | 25 kg (batterie incluse) |
| Indice de protection | IP54 (standard) | IP54 (standard) |
| Batterie | Corps : DC48V / 5Ah | Corps : DC48V / 5Ah |
| Autonomie Conditions de laboratoire | 40 min | 40 min |
| Temps de charge DIFF | 1 h (changement manuel pris en charge) | 1 h |
| Méthode de charge DIFF | Changement de batterie manuel pris en charge | Changement rapide de batterie manuel |
| Température de fonctionnement | 0 ℃ – 40 ℃ | 0 ℃ – 40 ℃ |
| Surfaces praticables | Ciment / asphalte / gravier / brique, etc. | Ciment / asphalte / gravier / brique, etc. |
| Méthodes de contrôle | Marche autonome · télécommande · backend RMS · application mobile | Marche autonome · télécommande · backend RMS · application mobile |
| Matériau du corps | Alliage d'aluminium + plastique technique haute résistance | Alliage d'aluminium + plastique technique haute résistance |
| Puissance totale max | 3600 W | 3600 W |
| Hauteur de marches franchies consécutives | 16 cm par marche | 16 cm par marche |
| Angle de grimpe max | 30 – 40° | 30 – 40° |
| Vitesse max | 3.5 m/s | 3.5 m/s |
| Rayon de giration min | 0 mm (tourne sur place) | 0 mm (tourne sur place) |
| Postures standard | Debout / couché / pas de côté / rotation, etc. | Debout / couché / pas de côté / rotation, etc. |
| Caméra de surveillance | DFOV 122°, HFOV 111°, VFOV 70° | DFOV 122°, HFOV 111°, VFOV 70° |
| Caméra infrarouge | Résolution 256 × 192 | Résolution 256 × 192 |
| Vidéo historique cloud | Vidéo historique stockée côté serveur par défaut | Vidéo historique stockée côté serveur par défaut |
| Navigation & localisation | Laser SLAM | Laser SLAM |
| Évitement d'obstacles | Laser | Laser |
| Vitesse de navigation autonome max | 1.6 m/s | 1.6 m/s |
| Zone cartographiable | 1 000 000 m² | 1 000 000 m² |
| Précision de localisation | ±10 cm | ±10 cm |
| Hauteur de reconnaissance des obstacles | ≥ 35 cm | ≥ 35 cm |
| Applications IA | Surveillance vidéo · prise de photo · détection intelligente · alertes intelligentes | Surveillance vidéo · prise de photo · détection intelligente · alertes intelligentes |
* L'autonomie de 40 min est une donnée en conditions de laboratoire ; l'autonomie réelle varie selon la charge, la surface et la température. Le temps de charge se réfère au changement manuel de batterie. Les paramètres sont compilés à partir des pages produit officielles Anbot-G3 / Anbot-G3W de Wanwei Robot ; en cas de divergence, la documentation la plus récente du fabricant prévaut.
Le matériel, les algorithmes et le backend sont développés par une seule équipe — et le système continue de s'étendre après la livraison.
Fusion de perception multimodale, SLAM et planification dynamique de trajectoire — une décennie de R&D interne.
Composants clés bâtis sur une plateforme de qualité automobile pour une inspection longue et continue.
Un réseau de service national couvrant la livraison sur site, la mise en service et la maintenance.
Fonctions métier et configuration des permissions ouvertes — s'intègre aux systèmes de sécurité, d'exploitation et métier existants.
Ligne d'assistance
+86 021-31666777
Ligne d'assistance
Suivez-nous sur WeChat
 Scannez pour nous suivre